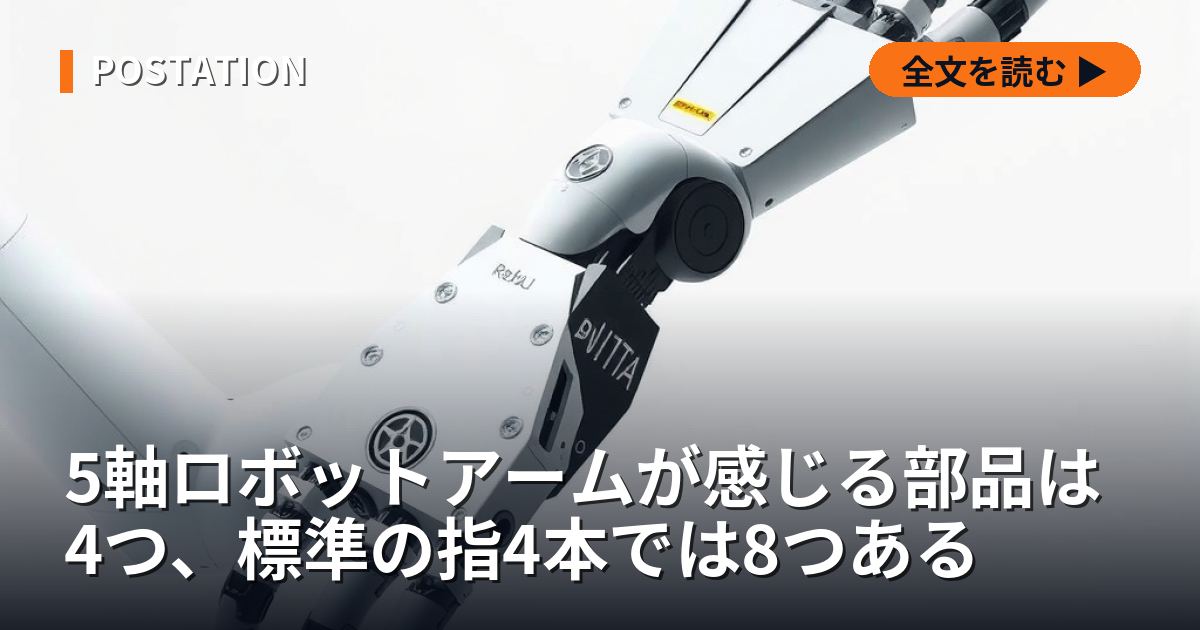
5つの関節を分解した図を数えると、部品は31点、種類にして15になる。ところが角度検出器が入っている軸は5つのうち3つだけで、1つの軸にはモーターすら入っていない。5つの軸が同じ作りで並んでいるわけではない。
5軸のロボットアームは、関節ごとに分解して並べると格段に分かりやすくなる。台座の旋回から手先の回転まで、モーターが出した回転がどこを通って先端の動きになるのかを、順に目で追えるからである。ただし5つを並べて部品を数え始めると、同じ作りの繰り返しではないことも同時に見えてくる。そして同じ設計の手のほうへ目を移すと、部品の振り分けが腕とは逆になっている。
減速機の方式ごとの効率や費用、関連する部品会社の顔ぶれはヒト型ロボットの関節の原価で扱った。本稿が追うのは、その手前にある部品表の偏りである。
5軸のうち、角度検出器が入っている軸は3つしかない
5つのモジュールを部品の数で並べると、6点が4つ、7点が1つ、合わせて31点になる。同じ名前の部品をまとめると15種類である。
第4軸の肘の曲げと第5軸の手先の回転は、中身が完全に同じである。サーボモーター、遊星歯車の減速機、クロスローラー軸受、軸継手、出力フランジ、角度検出器の6点。第2軸の肩の曲げも同じ6点の並びだが、1つだけ違う。減速機が遊星歯車ではなく波動歯車になっている。5軸で波動歯車を使っているのはこの軸だけで、腕の重さをすべて受け持つ根元に近い軸にあたる。
第1軸の台座の旋回は7点で、いちばん多い。ところが中身を見ると、出力フランジと角度検出器が入っていない。かわりに関節の筐体、取付金具、固定ねじが並ぶ。数は多いが、増えているのは締結と固定の部品である。
第3軸はさらに違う。腕の曲げを担う軸だが、この段だけは関節のモジュールではなく、動力を伝えるモジュールと名づけられている。中身は関節の筐体、駆動軸、歯付きプーリー、歯付きベルト、張力調整用のプーリー、軸受の台座の6点。サーボモーターも減速機も入っていない。
4つの軸に共通して入るクロスローラー軸受は、90度のV溝の転動面に、円筒ころを間座を挟んで交互に直交させて並べた軸受である。この並べ方により、1個で径方向の荷重、軸方向の荷重、傾く向きの荷重をまとめて受けられる。内輪と外輪を薄くしたまま高い剛性が得られるため、産業用ロボットの関節や旋回部に使われてきた。関節に軸受を2つ重ねずに済むことが、この設計で4軸すべてに同じ部品が入る理由になる。
第3軸がモーターを持たないのは、重さを根元へ寄せるためである
関節のそばにモーターを置く作り方は分かりやすいが、代償がある。先端に近いほど重くなり、その重さを支えるために根元の軸にはさらに大きなモーターが要る。積み上がった結果、腕全体が重くなる。
これを避ける作り方が、根元にモーターを置いて、伝達の部品で遠くの関節を動かす方式である。伝える手段にはワイヤと歯付きベルトが使われてきた。ベルトによる駆動は、多少のたるみがあっても回転を伝えられる扱いやすさがある一方、幅の方向に曲げにくいため、通せる経路が限られるという制約を伴う。
第3軸の6点は、離れた場所から動かす仕組みの部品表そのものである。駆動軸が回転を受け、歯付きプーリーと歯付きベルトが離れた位置へ渡し、張力調整用のプーリーがたるみを取り、軸受の台座が全体を支える。動かしているのは第3軸だが、力を出しているのは別の場所にあるモーターということになる。
ここから、軸の数え方についての注意が出てくる。5軸という数はロボットが取れる姿勢の自由度を指しており、モーターの数とも、角度検出器の数とも一致しない。モーターがある軸は4つ、角度検出器がある軸は3つである。部品表を数えるときは、どの数を見ているのかを先に決めておく必要がある。
軸の呼び方にも揺れがある。5つの動きを並べた説明では、台座の旋回、上腕の曲げ、肘の曲げ、手首の曲げ、手先の回転とされている。一方で分解図に付された軸の名前は、台座の旋回、肩の曲げ、腕の曲げ、肘の曲げ、手先の回転であり、中の3つが一致しない。本稿では、部品表と並んで示されている分解図の名前を採った。
指1本には18種類の部品が入り、先端と付け根の2か所で測る
手のほうへ目を移すと、部品の密度が変わる。
人さし指、中指、薬指、小指に使う標準の指には、重複を除いて18種類の部品が入っている。先端から順に、指先のすべり止め、指先の感圧センサー、フレキシブル基板、指先の取付台。骨にあたる部分が3つあり、先端の骨、中間の骨、根元の骨と並ぶ。関節には軸ピンと青銅のすべり軸受が入る。動かす側には曲げ用の腱ワイヤ、腱ワイヤの留め具、腱ワイヤを導くプーリー、戻し用のねじりばね。付け根には永久磁石、ホール素子の原点センサー、センサー基板が収まり、そこからセンサーの引き出し線が出て、指の付け根の取付部が手のひらにつながる。
指先の感圧センサーは、上下の導電層で感圧導電層をはさんだ3層でできている。力が加わると層の中の導電性の微粒子どうしが近づき、触れ合う面積が増えて、全体の抵抗値が下がる。押すほど抵抗が下がるという単純な性質のため、安く作れて扱いやすい。そのかわり精度は高くなく、個体ごとのばらつきは1割ほどある。つかむ力を細かく測る部品ではなく、触れたかどうかと、おおよその強さを知るための部品である。
付け根のホール素子は、力ではなく位置を受け持つ。永久磁石と向かい合わせに置き、磁石の近さを電圧の変化として読む。出力が直線的に変わる型を使っているので、原点からどれだけ離れたかを連続した値として扱える。指が1本ずつ、自分の基準点を持っていることになる。
親指だけは作りが違う。横向きに他の指と向かい合う動きと、曲げる動きの2つの自由度を持ち、付け根の構造も他の4本とは別に作られている。物をつかむ動作が、指を並べて閉じるだけでは成立しないことが、この違いに表れている。
引くのは腱ワイヤ1本、戻すのはばね。力を出せるのは曲げる方向だけである
設計の要点として挙げられているのは5つで、そのうち2つが駆動の仕組みを決めている。
1つは、腱で駆動する仕組みによって小さくまとまり、人に近い柔らかさを得ていること。もう1つは、各関節が戻し用のねじりばねの力で元の位置に戻ることである。残る3つは、指先の感圧センサーでつかむ力を測ること、指の付け根のホール素子と永久磁石で関節の原点の基準を与えること、そしてセンサーの信号をフレキシブルケーブルで STM32 の制御基板へ送ることになる。
ここに構造上の制約がある。腱ワイヤは引くことしかできない。曲げる向きには腱が力を出せるが、伸ばす向きに力を出す部品はなく、ばねの反発に任せている。つまり、指先の感圧センサーが力を測れたとしても、その値に応じて力を出せるのは曲げる方向だけである。伸ばす速さと強さは、ばねの特性であらかじめ決まっている。
人の指は、曲げる筋肉と伸ばす筋肉の両方を持つ。この設計は片側だけを機械に置き換え、もう片側をばねで代用した形になる。部品が減り、指が細くなり、手のひらに収まる。そのかわり、伸ばす動きは制御の対象から外れる。当サイトの見立てでは、要点1にある人に近い柔らかさは、この割り切りと引き換えに得られている。
腕全体の4つに対し、指4本で8つ。センサーは手に偏っている
数え上げると、腕と手の性格の違いがはっきりする。
腕の側で位置や物を捉えるのは、第2軸、第4軸、第5軸に入る角度検出器が3つ、手先に付く近接センサーが1つで、合わせて4つである。5軸の腕全体で4つしかない。
手の側は、標準の指1本に指先の感圧センサーと付け根のホール素子の原点センサーが1つずつ入る。人さし指から小指までの4本で8つになる。親指の分は図に明示がないため数に入れていない。それでも4本だけで、腕全体の2倍である。
腕の部品表は、力を伝えるためのものが大半を占めていた。モーター、減速機、軸受、軸継手、フランジ、ベルト。対して手の部品表は、測るためのものが要所に置かれている。触れる先端と、その付け根である。つかむ動作の制御が、この2か所から組み立てられることを示している。
この2か所の信号が集まる先は1つである。台座の制御箱の中で、STM32 の主制御基板を最上段に、ステッピングモーターの駆動基板、直流電圧を変換する基板、電源管理の基板、通信の基板が5枚重なり、その下に放熱板が付く。箱の外には非常停止ボタン、状態表示灯、ケーブルの接続部が出る。手先の側はつかむ爪、すべり止めのゴム、てこを組み合わせた機構、爪を開閉するモーター、手首の回転関節、近接センサーの6点で構成される。
制御の中身と部品の供給側の顔ぶれは別稿にゆずる。当サイトのロボット関連企業の一覧には、この分解図に並ぶ部品を作る側の会社を収めている。制御基板の中心にある STM32 はSTマイクロエレクトロニクスの製品である。
腕は5つの軸を持ちながら、角度検出器は3つしか積んでいない。手は指4本で8つのセンサーを積む。同じ箱の中の同じ基板につながりながら、片方は力を伝えるために部品を並べ、もう片方は測るために部品を並べている。この設計を評価するときに数えるべきなのは、軸の数でも指の本数でもなく、どちらの目的に部品が寄っているかである。
投資家向けの個別銘柄レポートと技術デューデリジェンスのご相談は、編集部のお問い合わせ窓口までお寄せください。









💬 この記事へのコメント 0
まだコメントはありません
最初のコメントを投稿してみましょう!⚠️ エラーが発生しました